Ein Greifer für verschiedenste Werkstücke.
Greiferfinger durch einfache Bewegungen des Roboterarms wechseln.
Um mit einem einzigen Roboter unterschiedliche Werkstücke zu handhaben, werden häufig Werkzeugwechsler zum Austausch des gesamten Greifers oder Doppelgreifer für mehrere Aufgaben eingesetzt. Diese Lösungen bieten zwar Flexibilität, erfordern jedoch oft mehrere Greifer und können zu einem größeren und komplexeren System führen.
MotionAct Fingerwechsler bieten eine weitere Möglichkeit: Es werden nur die Greiferfinger gewechselt.
Diese mechanischen Befestigungselemente ermöglichen den Wechsel der Greiferfinger durch einfache Bewegungen des Roboterarms.
Durch den automatisierten Wechsel der Greiferfinger für unterschiedliche Werkstücke bei gleichzeitiger Weiterverwendung desselben Greifers ermöglichen MotionAct Fingerwechsler ein flexibles und kosteneffizientes System.
Feature
Schneller Wechsel der Greiferfinger durch einfache Bewegungen des Roboterarms
Die Greiferfinger lassen sich durch einfache Bewegungen des Roboterarms ver- und entriegeln.
Der Wechsel der Greiferfinger kann in den Ablauf des Produktwechsels integriert werden. Dadurch lassen sich die Greiferfinger schnell und automatisiert wechseln, ohne dass ein manueller Austausch erforderlich ist.
Mit einer Vielzahl von Greifern kompatibel
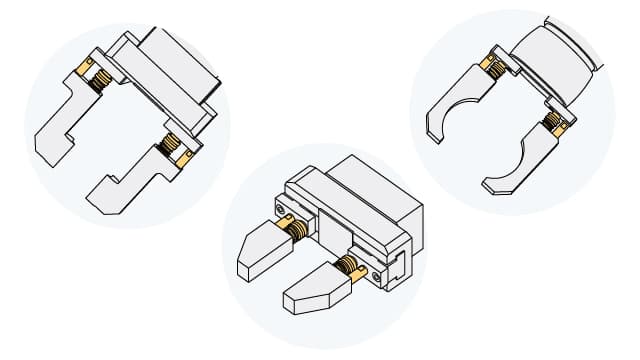
Die Montageplatte kann an den jeweiligen Greifer angepasst werden, sodass MotionAct Fingerwechsler mit einer Vielzahl von Greifern eingesetzt werden können. Verwendet werden kann jeder Greifer, an dem sich der Spannbolzen montieren lässt.
Da weder ein Greifer eines bestimmten Herstellers noch ein speziell dafür ausgelegter Greifer erforderlich ist, bietet dies eine einfachere und kostengünstigere Alternative zu Systemen, bei denen der gesamte Greifer gewechselt wird.
Sichere mechanische Verriegelung
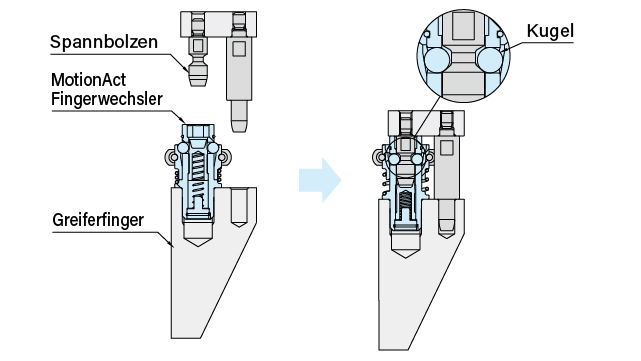
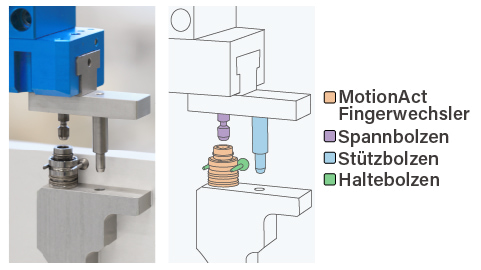
Beim Einführen des Spannbolzens in den Fingerwechsler greifen die innenliegenden Kugeln ein und halten den Bolzen sicher fest. Der Kugel-Konus-Mechanismus verriegelt den Greiferfinger sicher in seiner Position und hält ihn dort, bis die Verriegelung mithilfe des Haltebolzens und einer Bewegung des Roboterarms gelöst wird.
Basierend auf IMAOs Erfahrung im Bereich der mechanischen Befestigungstechnik benötigt der Verriegelungsmechanismus weder elektrische Verdrahtung noch Druckluftleitungen für den Betrieb.
Kompakt und leicht für kleine Roboter
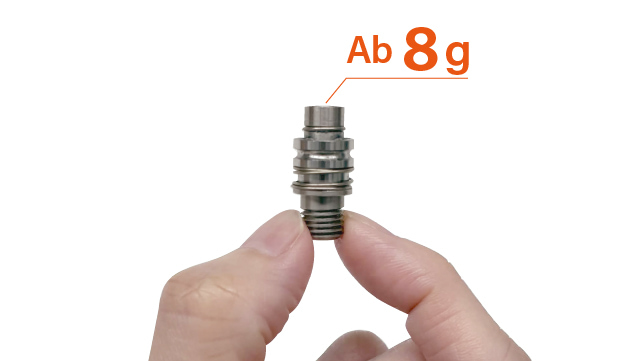
Da nur die Greiferfinger und nicht der gesamte Greifer gewechselt werden, kann das Wechselsystem kompakt gehalten werden. Dies bietet mehr Flexibilität bei der Gestaltung des Anlagenlayouts.
Das kompakte und leichte System beeinträchtigt zudem die verfügbare Nutzlast des Roboters nur minimal und eignet sich daher besonders für kleine Roboter mit begrenzter Nutzlast.
ANWENDUNGSBEISPIELE
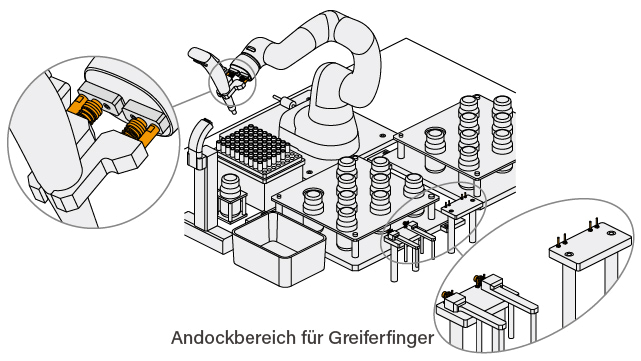
Greiferfingerwechsel im Labor
Die Greiferfinger können passend zu den jeweiligen Werkzeugen oder Werkstücken gewechselt werden. So lassen sich mit einem einzigen kleinen Roboter verschiedene Aufgaben flexibel automatisieren.
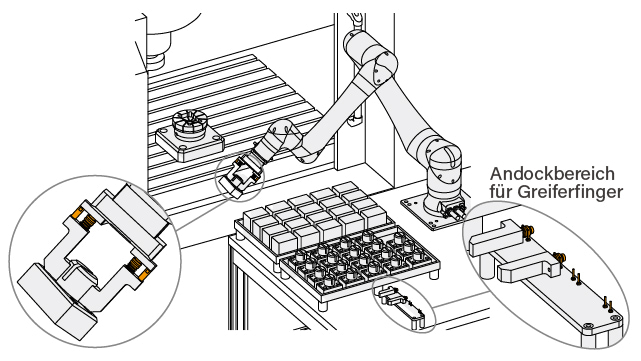
Greiferfingerwechsel bei der Maschinenbeschickung
Die Greiferfinger können passend zu unterschiedlichen Werkstücken automatisch gewechselt werden. Dadurch lässt sich die Maschinenbeschickung auch bei variantenreicher Produktion automatisieren.
Produktvariationen
QMCF
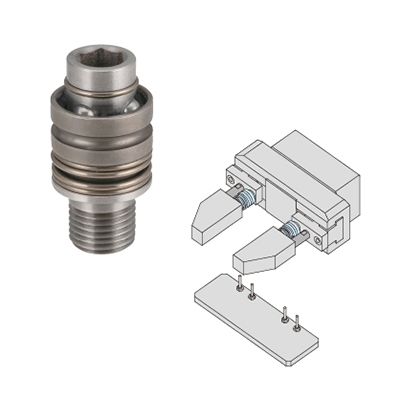
MotionAct Fingerwechsler
- Mechanische Verriegelungseinheiten, die den Spannbolzen aufnehmen und verriegeln, um den Greiferfinger am Greifer zu befestigen.
- Der mechanische Verriegelungsmechanismus arbeitet mit Federkraft und benötigt weder Druckluft noch elektrische Energie.
QMCFC
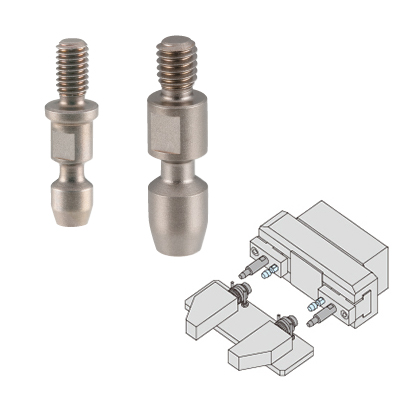
Spannbolzen
- Bolzen, die in den Fingerwechsler eingesetzt werden.
- Mit einer an den jeweiligen Greifer angepassten Montageplatte können sie an einer Vielzahl von Greifern montiert werden.
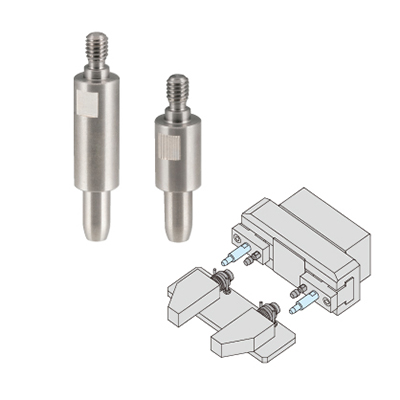
QMCFS
Stützbolzen
- Bolzen, die auf den Greiferfinger wirkende Momentbelastungen aufnehmen.
- Die Verwendung von zwei Stützbolzen pro Greiferfinger verbessert die Positioniergenauigkeit.
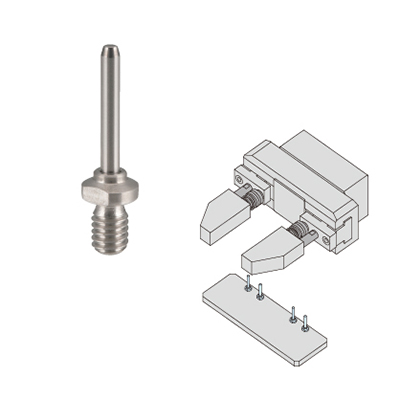
QMCFE
Haltebolzen
- Bolzen, die in die Nut am Grundkörper des Fingerwechslers eingreifen und diesen in Position halten.
- Beim Abnehmen dienen sie als Abstützpunkt, sodass der Fingerwechsler durch eine Bewegung des Roboterarms gelöst werden kann.
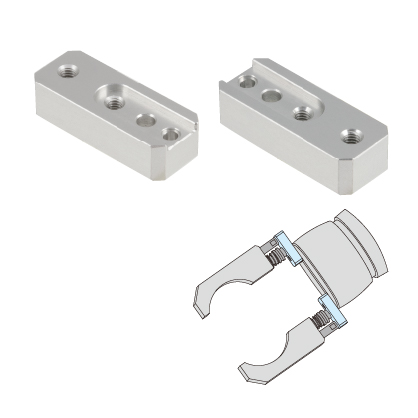
QMCFP
Montageplatten für COBOTTA
- Montageplatten zur Befestigung der Bolzen am optionalen elektrischen Greifer des COBOTTA.
- Zur Verwendung mit dem Fingerwechsler QMCF0411-15-SUS.
COBOTTA ist eine eingetragene Marke der DENSO WAVE INCORPORATED.
Das Könnte Ihnen Auch Gefallen

One Touch Werkzeugwechsler
Schnelle manuelle Werkzeugwechsler für kollaborative Roboter
Mehr erfahren über One Touch Werkzeugwechsler
Pneumatische Klemmbefestigungen
Automatisierte Schnellbefestigungen für den Maschinenumschaltung
Mehr erfahren über Pneumatische Klemmbefestigungen