Una sola pinza per pezzi diversi.
Cambio delle dita di presa con semplici movimenti del braccio robotico.
Per gestire pezzi diversi con un unico robot, le soluzioni più comuni prevedono l’impiego di un cambio utensile per sostituire l’intera pinza oppure di una configurazione a doppia pinza per eseguire più operazioni. Queste soluzioni offrono flessibilità, ma spesso richiedono più pinze e possono rendere il sistema più grande e complesso.
I Sistemi di cambio dita di presa MotionAct offrono un’altra possibilità: cambiare soltanto le dita di presa.
Questi componenti di fissaggio meccanico consentono il cambio delle dita di presa tramite semplici movimenti del braccio robotico.
Consentendo di automatizzare il cambio delle dita di presa in funzione dei diversi pezzi, mantenendo la stessa pinza, i Sistemi di cambio dita di presa MotionAct offrono una soluzione flessibile ed economicamente vantaggiosa.
Caratteristiche
Cambio rapido delle dita di presa con semplici movimenti del braccio robotico
Le dita di presa possono essere bloccate e sbloccate mediante semplici movimenti del braccio robotico.
Il cambio delle dita di presa può essere integrato nelle operazioni di cambio produzione. Ciò consente cambi rapidi e automatizzati delle dita di presa, eliminando la sostituzione manuale.
Compatibile con un’ampia gamma di pinze
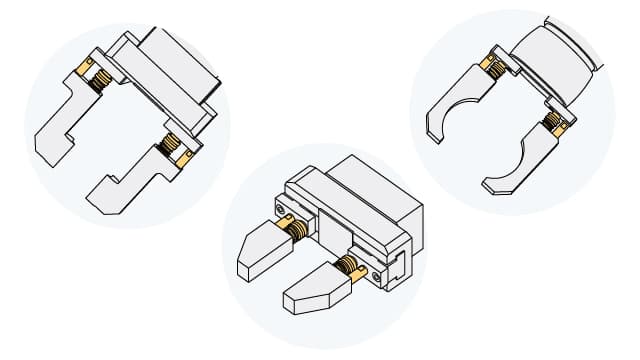
La piastra di montaggio può essere progettata in funzione della pinza, consentendo l’utilizzo dei Sistemi di cambio dita di presa MotionAct con un’ampia varietà di pinze. È possibile utilizzare qualsiasi pinza che consenta il montaggio del perno di serraggio.
Non essendo vincolato a un produttore specifico né a una pinza dedicata, il sistema rappresenta un’alternativa più semplice ed economicamente vantaggiosa rispetto ai sistemi che sostituiscono l’intera pinza.
Bloccaggio meccanico sicuro
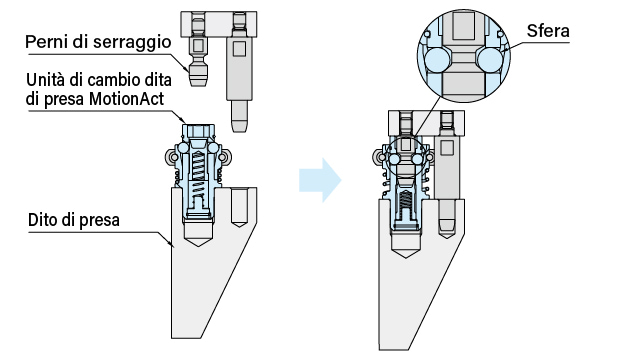
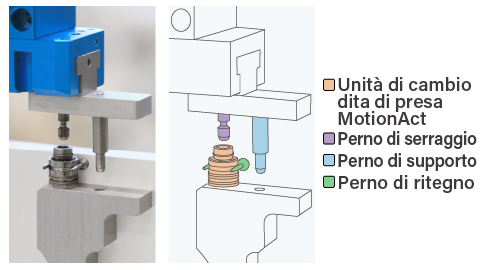
Quando il perno di serraggio viene inserito nell’unità di cambio dita di presa, le sfere interne si innestano e trattengono saldamente il perno. Il meccanismo di bloccaggio a sfere e superficie conica blocca saldamente il dito di presa in posizione e lo mantiene bloccato fino allo sblocco tramite il perno di ritegno e il movimento del braccio robotico.
Basato sull’esperienza di IMAO nel fissaggio meccanico, il meccanismo di bloccaggio non richiede cablaggi elettrici né tubazioni pneumatiche per il funzionamento.
Compatto e leggero per robot di piccole dimensioni
Sostituendo solo le dita di presa anziché l’intera pinza, il sistema di cambio può essere mantenuto compatto, offrendo maggiore flessibilità nel layout dell’impianto.
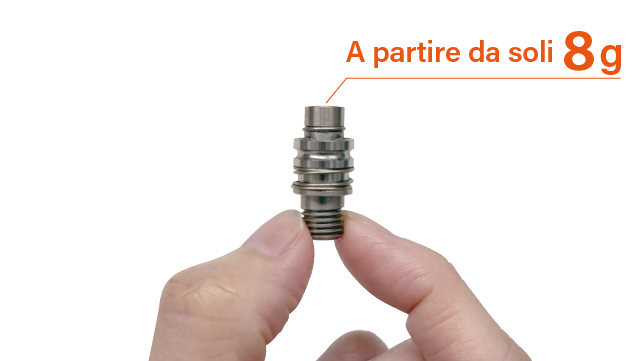
Il sistema compatto e leggero riduce inoltre al minimo l’impatto sul carico utile disponibile del robot, rendendolo particolarmente adatto ai robot di piccole dimensioni con carico utile limitato.
Applicazione
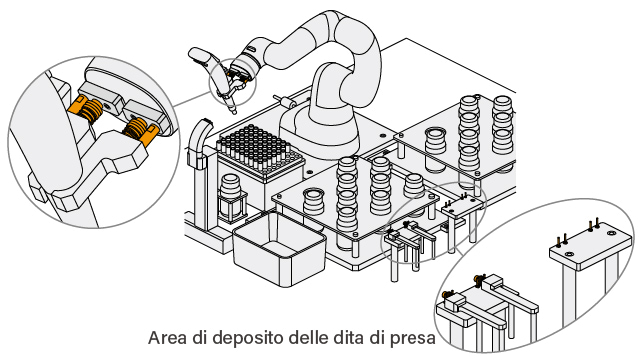
Cambio delle dita di presa in laboratorio
Le dita di presa possono essere cambiate in base agli utensili o ai pezzi da manipolare, consentendo di automatizzare in modo flessibile diverse attività con un unico robot di piccole dimensioni.
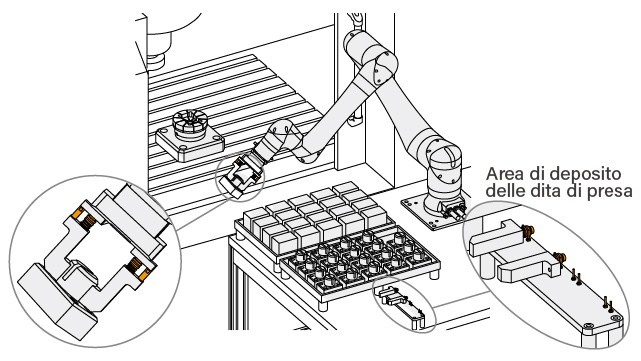
Cambio delle dita di presa per l’asservimento macchina
Le dita di presa possono essere cambiate automaticamente in base ai diversi pezzi, consentendo di automatizzare l’asservimento macchina anche nelle produzioni ad alta varietà.
Prodotti
QMCF
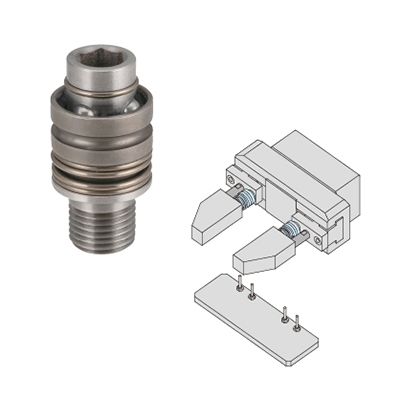
Unità di cambio dita di presa MotionAct
- Unità di bloccaggio meccanico che ricevono e bloccano il perno di serraggio per fissare il dito di presa alla pinza.
- Il meccanismo di bloccaggio sfrutta la forza della molla e non richiede aria compressa né alimentazione elettrica.
QMCFC
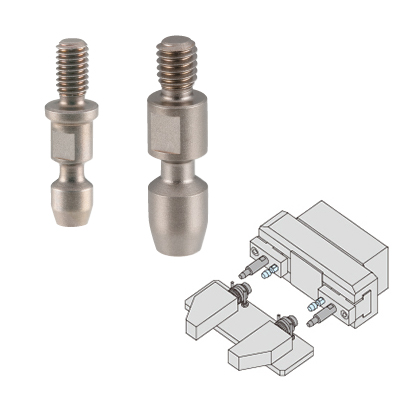
Perni di serraggio
- Perni inseriti nell’unità di cambio dita di presa.
- Con una piastra di montaggio progettata in funzione della pinza, possono essere montati su un’ampia gamma di pinze.
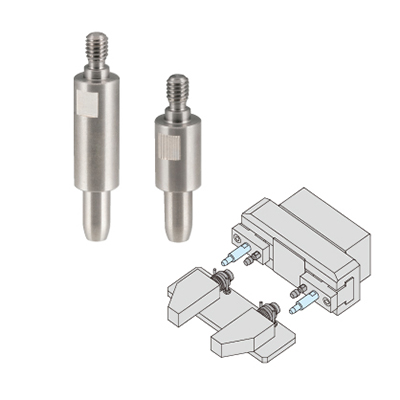
QMCFS
Perni di supporto
- Perni che sopportano i momenti applicati al dito di presa.
- L’utilizzo di due perni di supporto per ogni dito migliora la precisione di posizionamento.
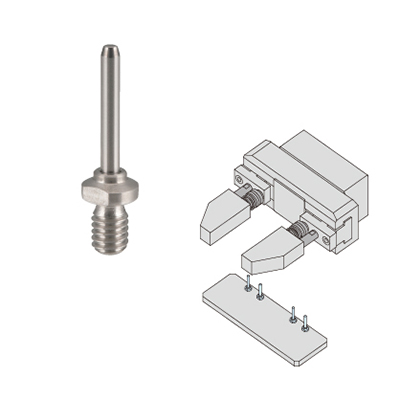
QMCFE
Perni di ritegno
- Perni che si innestano nella scanalatura del corpo dell’unità di cambio dita di presa per mantenerla in posizione.
- Durante la rimozione, fungono da punto di appoggio, consentendo di sganciare l’unità di cambio dita di presa mediante il movimento del braccio robotico.
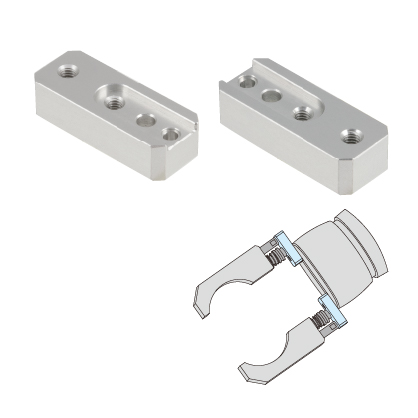
QMCFP
Piastre di montaggio per COBOTTA
- Piastre di montaggio progettate per installare i perni sulla pinza elettrica opzionale di COBOTTA.
- Da utilizzare con l’unità di cambio dita di presa QMCF0411-15-SUS.
COBOTTA è un marchio registrato di DENSO WAVE INCORPORATED.
Vous Aimerez Aussi

Cambi utensile One Touch
Cambi utensile manuali rapidi per robot collaborativi
Scoprite di più sul One-Touch Tool Changers
Chiusure Pneumatiche
Bloccaggi rapide automatizzate per il cambio macchina
Scoprite di più sul Pneumatic Clamping Fasteners