Une seule pince pour une grande variété de pièces.
Changez les doigts de préhension par de simples mouvements du bras robotisé.
Pour manipuler différents types de pièces avec un seul robot, les solutions courantes consistent notamment à utiliser un changeur d’outils pour remplacer la pince dans son ensemble, ou une configuration à double pince pour effectuer plusieurs tâches. Si ces solutions offrent une certaine flexibilité, elles nécessitent souvent plusieurs pinces et peuvent aboutir à un système plus volumineux et plus complexe.
Les changeurs de doigts de préhension MotionAct proposent une autre approche : ne changer que les doigts de préhension.
Ces composants de fixation mécanique permettent de changer les doigts de préhension par de simples mouvements du bras robotisé.
En permettant d’automatiser le changement des doigts en fonction des pièces à manipuler tout en conservant la même pince, les changeurs de doigts de préhension MotionAct offrent un système flexible et économique.
Fonctionnalité
Changement rapide des doigts par de simples mouvements du bras robotisé
Les doigts de préhension peuvent être verrouillés et déverrouillés par de simples mouvements du bras robotisé.
Le changement des doigts peut être intégré à la séquence de changement de série. Cela permet un changement rapide et automatisé des doigts, sans nécessiter de remplacement manuel.
Compatible avec une grande variété de pinces
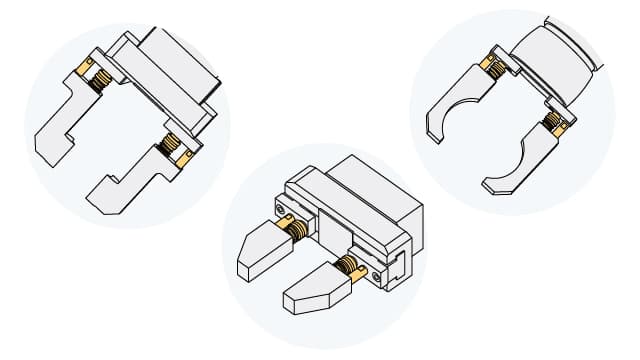
La plaque de montage peut être conçue en fonction de la pince, ce qui permet d’utiliser les changeurs de doigts de préhension MotionAct avec une grande variété de pinces. Toute pince permettant le montage de la goupille de serrage peut être utilisée.
L’utilisation n’est pas limitée à un fabricant particulier et ne nécessite pas de pince dédiée, ce qui en fait une alternative plus simple et plus économique aux systèmes qui remplacent la pince dans son ensemble.
Verrouillage mécanique sûr
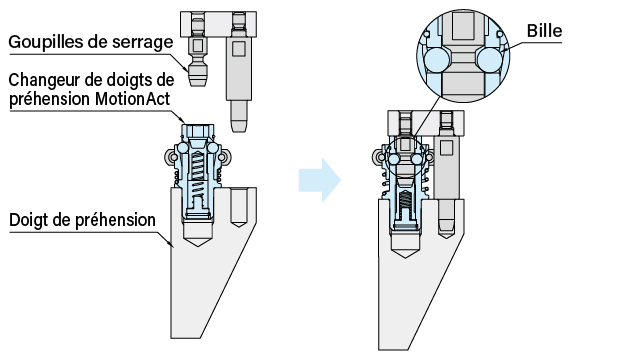
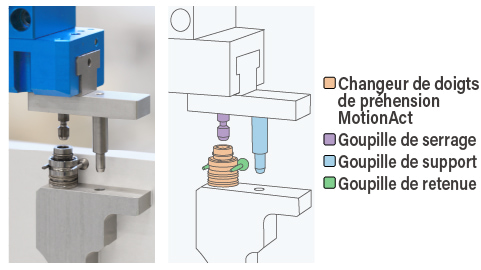
Lorsque la goupille de serrage est insérée dans le changeur de doigts de préhension, les billes internes s’engagent et maintiennent fermement la goupille. Le mécanisme à billes et surface conique verrouille fermement le doigt de préhension en position et le maintient verrouillé jusqu’à son déverrouillage à l’aide de la goupille de retenue et d’un mouvement du bras robotisé.
S’appuyant sur le savoir-faire d’IMAO en matière de fixation mécanique, le mécanisme de verrouillage ne nécessite ni câblage électrique ni tuyauterie pneumatique pour fonctionner.
Compact et léger pour les robots de petite taille
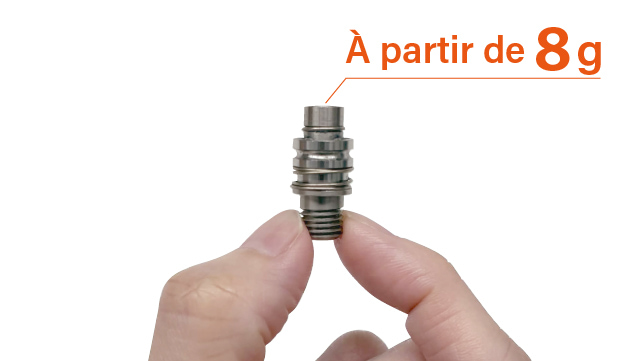
En ne changeant que les doigts de préhension au lieu de la pince dans son ensemble, le système de changement peut rester compact, offrant ainsi une plus grande flexibilité dans l’implantation des équipements.
Ce système compact et léger limite également son impact sur la charge utile du robot, ce qui le rend particulièrement adapté aux robots de petite taille dont la charge utile est limitée.
FONCTIONNALITÉ SUPPLÉMENTAIRE
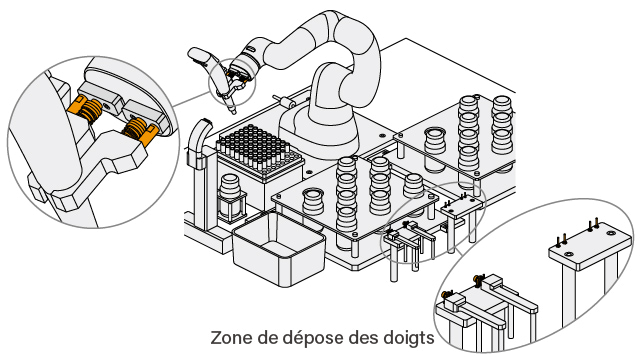
Changement des doigts de préhension en laboratoire
Les doigts de préhension peuvent être changés en fonction des outils ou des pièces à manipuler, ce qui permet d’automatiser de manière flexible plusieurs tâches à l’aide d’un seul robot de petite taille.
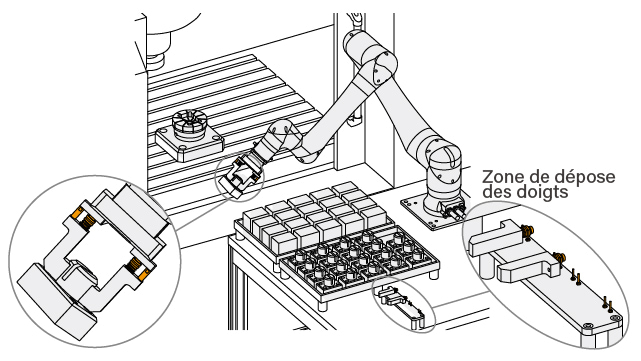
Changement des doigts de préhension pour le chargement/déchargement de machines
Les doigts de préhension peuvent être changés automatiquement en fonction des différentes pièces, permettant ainsi d’automatiser le chargement/déchargement de machines pour une production à forte mixité.
Gamme
QMCF
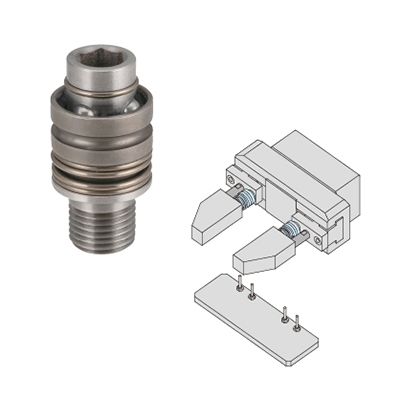
Changeurs de doigts de préhension MotionAct
- Dispositifs de verrouillage mécanique qui reçoivent et verrouillent la goupille de serrage afin de fixer le doigt de préhension à la pince.
- Le mécanisme de verrouillage mécanique utilise la force d’un ressort et ne nécessite ni alimentation en air comprimé ni alimentation électrique.
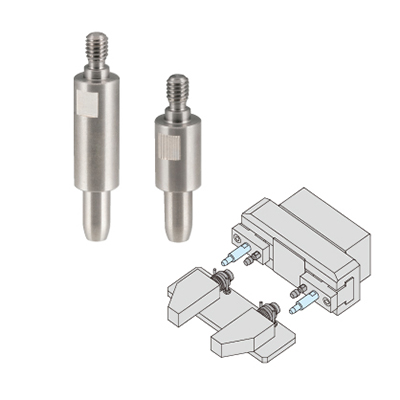
QMCFC
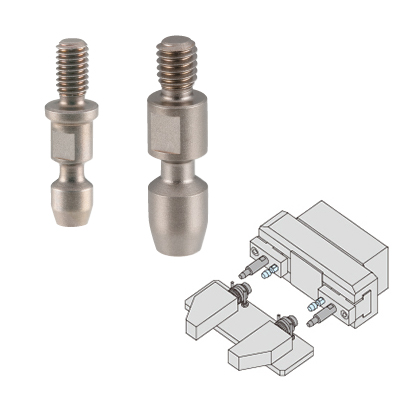
Goupilles de serrage
- Goupilles insérées dans le changeur de doigts de préhension.
- Avec une plaque de montage conçue en fonction de la pince, elles peuvent être montées sur une grande variété de pinces.
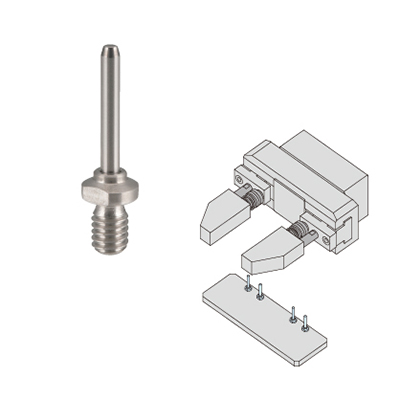
QMCFS
Goupilles de support
- Goupilles qui reprennent les moments appliqués au doigt de préhension.
- L’utilisation de deux goupilles de support par doigt améliore la précision de positionnement.
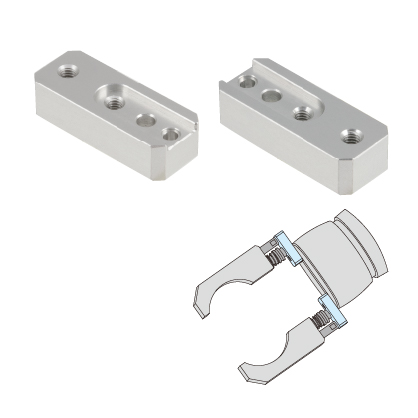
QMCFE
Goupilles de retenue
- Goupilles qui s’engagent dans la rainure du corps du changeur de doigts de préhension pour le maintenir en place.
- Lors du retrait, elles servent de point d’appui, ce qui permet de désengager le changeur de doigts de préhension par un mouvement du bras robotisé.
QMCFP
Plaques de montage pour COBOTTA
- Plaques de montage conçues pour installer les goupilles sur la pince électrique optionnelle de COBOTTA.
- À utiliser avec le changeur de doigts de préhension QMCF0411-15-SUS.
COBOTTA est une marque déposée de DENSO WAVE INCORPORATED.
Vous Aimerez Aussi

Changeurs d’outils One Touch
Changeurs d’outils manuels rapides pour robots collaboratifs
En savoir plus sur Changeurs d’outils One Touch
Attaches de Serrage Pneumatique
Attaches rapides automatisées pour le changement de machine
En savoir plus sur Attaches de Serrage Pneumatique