机械手抓爪指快换组件
可由一只机械手应对多种工件
机械臂可自动进行
抓爪指快换
要使1台机器人能够应对多品种生产,通常采用通过工具快换装置更换机械手整体,或使用双机械手来应对多个任务等方式。虽然这些方式能够满足广泛的应用需求,但由于需要准备多个机械手,系统往往会变得较为复杂、庞大。
为此,我司推出了一款新型机械手爪快换组件,可实现“仅更换抓爪指”。
机械手抓爪指快换组件是一个只需机械臂的简单动作,即可对机械手和抓爪指进行快换的机械式缔结部件。
在保持机械手不变的情况下,根据工件自动更换抓爪指,即可实现低成本且灵活的生产系统。
您是否有以下烦恼?
- 想实现多品种生产的自动化,但机械手整体更换系统的设计费时费力
- 由于放弃了抓爪指的自动更换改用手操更换,最终变成了“半自动化”
- 小型机器人因安装空间和可搬重量受限,难以搭载更换机构
特点
通过机械臂的简单动作,即可自动进行抓爪指快换
通过机械臂的简单动作,对抓爪指进行锁紧、松开。
由于将抓爪指更换整合到了换产的一系列动作中,无需人力进行更换作业,即可实现快速自动化。
可与各种机械手组合使用
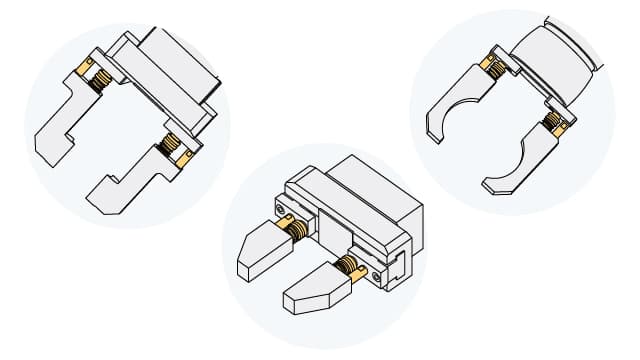
因可根据机械手来设计转接板,可与各种装有夹紧销的机器人机械手组合使用。
不受特定的厂家或专用机械臂的限制,与更换整体机械臂的方法相比更简单且更经济。
通过机械式缔结机构对抓爪指切实锁紧
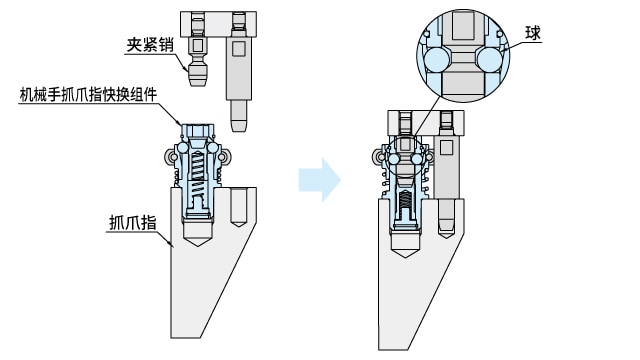
将夹紧销插入机械手抓爪指快换组件,内部的球会固定住夹紧销。
采用球和楔块的机械式缔结机构,可切实锁紧抓爪指,在通过换装销使其松开前保持锁紧状态。
因灵活运用了IMAO至今为止在缔结部件领域的各项技术,无需电气配线或气路配管即可驱动锁定机构。
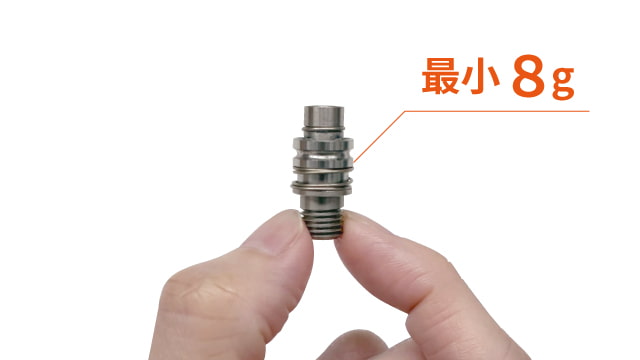
小型机器人也可轻易安装的省空间、轻量化设计
因仅需更换抓爪指无需更换机械手整体,所以可采用省空间的更换机构设计,提高设备布局的自由度。
此外,凭借小型且轻量化的系统设计,可减少对机器人可搬重量的影响,也可易于安装到可搬重量受限的小型机器人中。
使用示例
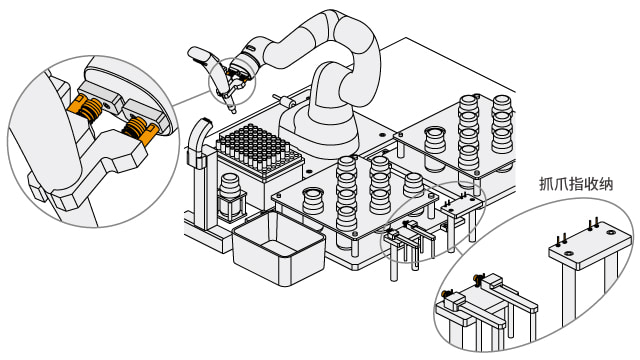
研究室中机器人机械手的抓爪指更换
可根据夹持的工具或工件更换夹爪手指,使一台小型机器人便能够灵活完成多种自动化作业。
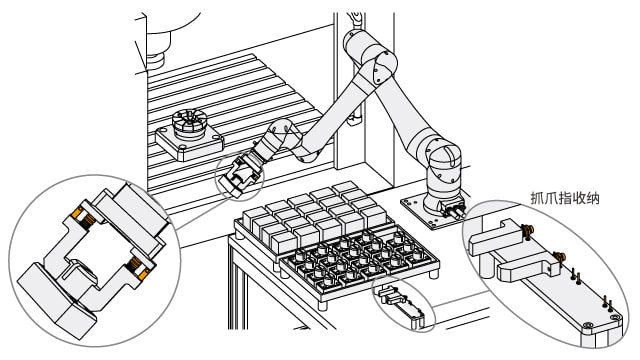
加工中心中的工件供给
根据加工中心的工件种类对夹爪的抓爪指进行自动更换,实现多品种工件供给自动化。
产品
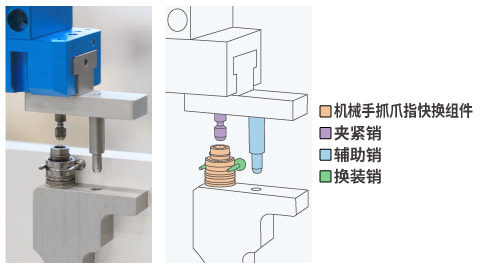

外观设计专利申请中(申请号:202630433345.X)


*COBOTTA是株式会社DENSO WAVE的注册商标。